


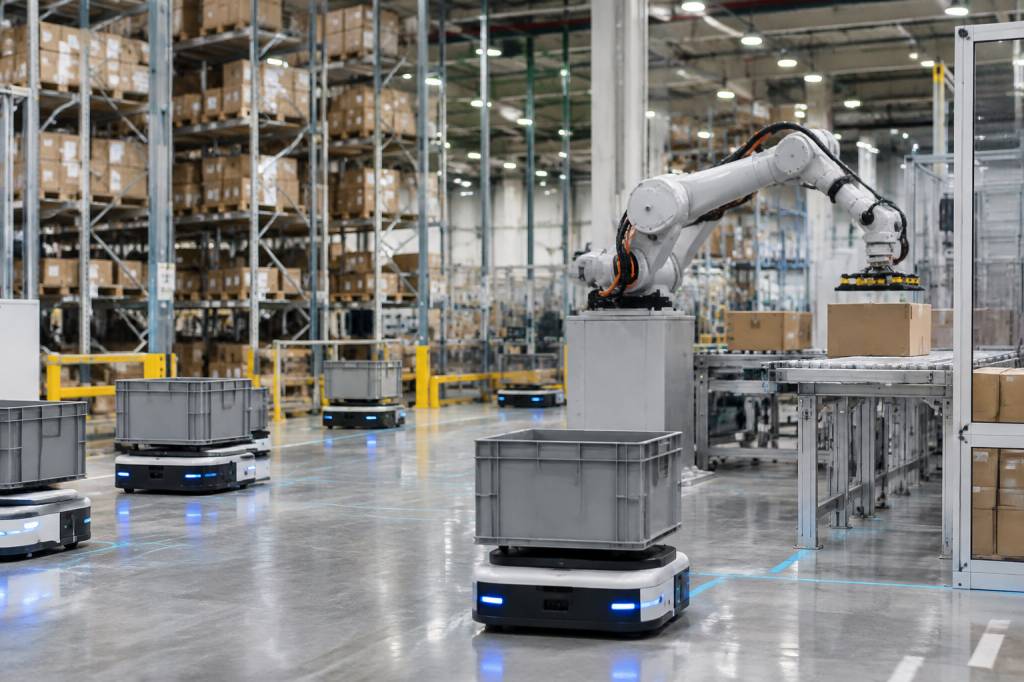
Dans un entrepôt, un robot qui roule vite n’est pas nécessairement un robot efficace. S’il attend une instruction, se dirige vers le mauvais quai ou transporte une palette dont le système ignore l’existence, l’automatisation ne fait que déplacer le problème. Pour gagner en fluidité, la robotique doit fonctionner de concert avec le logiciel qui orchestre les opérations. C’est là que Clipper peut jouer un rôle central dans la gestion des flux logistiques.
L’enjeu ne consiste pas à remplacer les équipes par des machines. Il s’agit plutôt de confier aux robots les déplacements répétitifs et aux humains les décisions qui demandent jugement, expérience et capacité d’adaptation. Encore faut-il organiser correctement le dialogue entre le logiciel, les équipements et les personnes.
Clipper, le chef d’orchestre des opérations d’entrepôt
Clipper est un logiciel de gestion d’entrepôt destiné à piloter les opérations logistiques : réception, mise en stock, préparation de commandes, réapprovisionnement et expédition. Il conserve une vision des marchandises et des tâches à accomplir. Dans un site équipé de robots, cette fonction d’orchestration devient particulièrement importante.
Un robot mobile autonome peut transporter un bac entre deux zones. Un convoyeur peut acheminer une caisse vers un poste de préparation. Un système de stockage automatisé peut présenter les produits à un opérateur. Mais ces équipements ne savent pas, à eux seuls, quelle commande traiter en priorité, où se trouve le stock utile ni quelle tâche doit être lancée ensuite. Le logiciel de gestion d’entrepôt apporte ce contexte opérationnel.
Dans les faits, la répartition des responsabilités dépend de l’architecture retenue. Clipper peut gérer les besoins logistiques et transmettre des missions, tandis qu’un logiciel spécialisé pilote les robots et choisit leurs déplacements. L’essentiel est que chaque système sache ce qu’il doit faire, et à quel moment il doit communiquer avec les autres.
Quels flux peuvent être automatisés ?
La robotique ne concerne pas uniquement la préparation de commandes. Elle peut soutenir plusieurs étapes du parcours des marchandises, depuis leur arrivée jusqu’à leur départ. Les gains dépendent du volume, de la répétitivité des opérations et de la qualité des processus existants.
-
Réception : les marchandises identifiées et enregistrées peuvent être acheminées vers une zone de contrôle, de stockage ou de tri. Le robot prend en charge le déplacement ; le logiciel conserve la trace de l’opération.
-
Rangement : après validation de la réception, une mission de transport peut conduire le contenant jusqu’à l’emplacement prévu. La bonne adresse doit être confirmée dans le système, sans quoi le stock informatique et le stock physique risquent de diverger.
-
Préparation : les robots mobiles peuvent apporter des bacs aux préparateurs ou déplacer des marchandises vers des postes dédiés. Selon l’organisation, l’humain se déplace moins, ou reste à un poste fixe pendant que les produits viennent à lui.
-
Réapprovisionnement : le logiciel peut détecter qu’un emplacement de préparation approche d’un seuil défini et déclencher une tâche de réalimentation. Automatiser ce flux réduit le risque de rupture au mauvais moment.
-
Expédition : les colis ou palettes préparés peuvent être conduits vers une zone de consolidation, de contrôle ou de chargement. Les priorités doivent tenir compte des départs transporteurs et des contraintes de quai.
Ces exemples ne signifient pas qu’une installation de robots est nécessaire partout. Un chariot bien organisé et une méthode de travail cohérente peuvent parfois produire un meilleur résultat qu’un équipement coûteux mal intégré. La première question reste donc simple : quel déplacement ou quelle attente pénalise réellement le flux ?
Comment organiser le dialogue entre Clipper et les robots
Une automatisation efficace repose sur des échanges fiables. Le logiciel de gestion d’entrepôt crée ou met à jour les tâches selon l’activité. Un système de pilotage des robots reçoit ces missions, choisit un équipement disponible et gère son trajet. Une fois la tâche terminée, il renvoie un compte rendu afin que l’état des stocks et des commandes soit actualisé.
Les échanges peuvent s’appuyer sur des interfaces standardisées ou sur des développements propres au projet. Il ne faut pas présumer qu’un robot donné est directement compatible avec une version ou une configuration de Clipper. La compatibilité, les fonctions disponibles et les responsabilités de chaque prestataire doivent être confirmées lors de la conception.
Un scénario courant pourrait fonctionner ainsi : une commande est validée ; le logiciel détermine les articles à prélever et les zones concernées ; une mission de transport est envoyée au système de pilotage ; un robot prend en charge le bac ; puis le retour d’exécution confirme l’arrivée au poste. Si le robot rencontre un obstacle ou si la destination est indisponible, l’incident doit être signalé et traité sans perdre la trace de la commande.
Cette dernière étape est souvent sous-estimée. Une automatisation robuste ne se limite pas au chemin idéal. Elle prévoit les exceptions : batterie faible, circulation bloquée, contenant manquant, emplacement occupé ou priorité modifiée. Dans un entrepôt, la vraie performance se mesure aussi à la manière dont le système réagit quand tout ne se passe pas comme prévu.
Un exemple concret : réduire les déplacements en préparation
Imaginons un entrepôt qui prépare 1 200 commandes par jour. Les préparateurs parcourent de longues distances pour collecter les articles, avec des pointes d’activité en fin de matinée et avant les départs des transporteurs. Une analyse révèle que les déplacements représentent une part importante du temps de préparation et que certaines allées sont régulièrement encombrées.
L’entreprise teste des robots mobiles pour apporter des bacs entre les zones de prélèvement et les postes de préparation. Clipper conserve la gestion des commandes et des stocks ; le système de pilotage affecte les missions aux robots selon leur disponibilité et les règles de circulation. Les opérateurs vérifient les articles et traitent les exceptions, tandis que les machines assurent une partie des transports récurrents.
Supposons qu’un préparateur économise en moyenne 18 minutes de marche par heure et que 20 personnes travaillent sur cette activité pendant 7 heures par jour. Cela représente potentiellement 42 heures quotidiennes réaffectées à des tâches productives. Ce calcul illustre une capacité libérée, pas une économie garantie : les temps d’attente, les changements de série, les pauses, la densité du site et les incidents influencent le résultat réel.
Pour évaluer le projet, il faut comparer une période de référence avec une période d’exploitation suffisamment représentative. On suivra notamment le nombre de commandes préparées par heure, le temps entre lancement et achèvement d’une mission, les déplacements à pied, les erreurs de prélèvement et la disponibilité des équipements. Un chiffre spectaculaire n’a que peu de valeur s’il s’accompagne d’une hausse des erreurs ou d’un engorgement à l’expédition.
Préparer le projet avant d’acheter les équipements
La technologie ne compense pas des processus mal définis. Avant de sélectionner des robots, il est utile de cartographier les flux physiques et les échanges informatiques. Où les marchandises attendent-elles ? Quels déplacements sont répétitifs ? Quelles tâches changent souvent de priorité ? Quelles données sont nécessaires pour lancer une mission sans intervention manuelle ?
Une démarche progressive limite les risques et facilite l’apprentissage. Elle peut suivre plusieurs étapes :
-
Mesurer la situation actuelle : relever les volumes, les distances, les temps de traitement, les périodes de pointe et les principaux incidents.
-
Choisir un flux pilote : commencer par une opération fréquente, suffisamment stable et limitée à une zone maîtrisable.
-
Vérifier les données : contrôler la qualité des adresses, des unités de stockage, des statuts et des règles de priorité dans Clipper.
-
Définir les échanges : préciser qui crée les missions, qui choisit les trajets, comment les résultats sont confirmés et comment les erreurs sont signalées.
-
Tester les cas dégradés : simuler une panne, une allée bloquée ou une commande urgente avant la mise en service réelle.
-
Élargir avec méthode : étendre le dispositif seulement après avoir vérifié les résultats et corrigé les points de friction.
Il faut également associer les équipes dès le départ. Un opérateur qui comprend pourquoi une mission est attribuée, comment la reprendre en cas d’incident et à qui signaler un problème contribue directement à la fiabilité du système. L’automatisation est aussi une évolution des méthodes de travail.
Les indicateurs à suivre pour mesurer la performance
Le retour sur investissement ne se résume pas au nombre de robots en circulation. Il faut mettre en regard les gains opérationnels et le coût complet du projet : équipements, intégration, adaptation des locaux, formation, maintenance et éventuelles interruptions lors du déploiement.
Quelques indicateurs apportent une lecture plus utile que la seule vitesse des machines :
-
Productivité : commandes, lignes ou contenants traités par heure, en tenant compte des différents profils de commandes.
-
Qualité : erreurs de préparation, écarts d’inventaire et taux de missions achevées correctement.
-
Fluidité : temps d’attente aux postes, congestion dans les allées et durée moyenne des missions.
-
Disponibilité : temps de fonctionnement des robots, fréquence des interruptions et délai de remise en service.
-
Conditions de travail : distances parcourues, manutentions répétitives et perception des équipes.
Une amélioration peut se révéler précieuse même si elle ne réduit pas immédiatement les effectifs. Par exemple, absorber une hausse saisonnière sans multiplier les heures supplémentaires ou réduire la fatigue liée aux déplacements représente un bénéfice opérationnel tangible. La performance logistique ne se mesure pas uniquement en euros économisés à court terme.
Les erreurs fréquentes à éviter
La première erreur consiste à automatiser un processus instable. Si les règles changent chaque jour ou si les emplacements sont mal tenus, le robot ne fera qu’exécuter plus rapidement une organisation défaillante. La deuxième est de sous-estimer l’intégration : un équipement peut fonctionner parfaitement seul et perturber l’entrepôt si ses missions ne correspondent pas aux priorités de Clipper.
Autre piège : concevoir le projet uniquement autour des performances annoncées par le fournisseur. Les résultats dépendent du site réel, de la circulation, des charges transportées et des périodes de pointe. Une visite sur place, un essai représentatif et des scénarios d’exception valent mieux qu’une promesse abstraite.
Enfin, il faut éviter de négliger les responsabilités après le lancement. Qui surveille les incidents ? Qui maintient les équipements ? Qui modifie les règles de mission ? Et qui décide lorsqu’une priorité commerciale entre en conflit avec le parcours prévu d’un robot ? Ces réponses doivent être établies avant que la première machine ne prenne la route.
Automatiser sans perdre de vue l’humain
Clipper peut contribuer à relier la gestion des stocks et des commandes aux capacités de la robotique, à condition que les rôles soient clairement définis et que les échanges soient éprouvés. La réussite tient moins à la sophistication d’un équipement qu’à la qualité de l’ensemble : données fiables, règles cohérentes, intégration maîtrisée et équipes bien préparées.
Le bon projet ne cherche pas à rendre l’entrepôt entièrement autonome par principe. Il vise à supprimer les frictions qui empêchent les personnes et les machines de travailler efficacement. Un robot peut transporter un bac sans se fatiguer ; un opérateur peut repérer qu’une commande atypique réclame une autre approche. Dans une chaîne logistique performante, cette complémentarité n’est pas un compromis : c’est précisément l’objectif.