


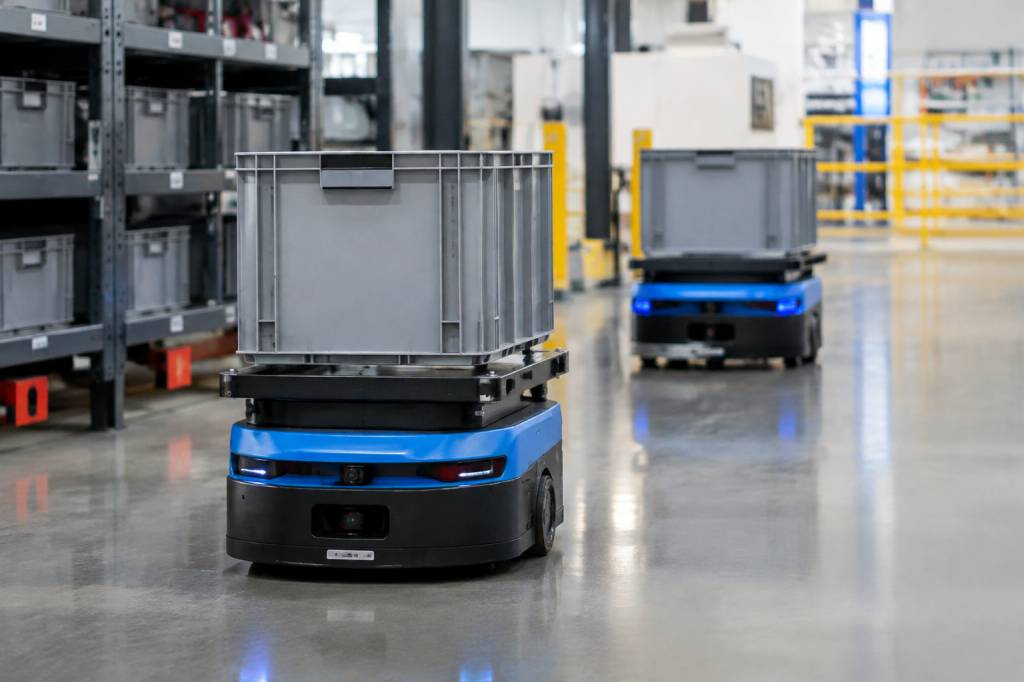
Dans une usine, les pièces n’arrivent pas toutes seules au bon poste, au bon moment. Il faut les collecter, les transporter et les distribuer sans encombrer les allées ni interrompre la production. La tournée logistique en boucle, souvent appelée « milkrun », répond à ce défi en organisant des passages réguliers entre les zones de stockage et les postes de travail. Lorsqu’elle est réalisée par des robots mobiles, elle peut gagner en régularité et en souplesse. À condition, bien sûr, de repenser les flux avant de mettre les machines en circulation.
Le principe de la tournée logistique en boucle
Le principe est simple : au lieu d’effectuer un trajet isolé à chaque demande, un moyen de transport suit un circuit défini et dessert plusieurs points au cours d’une même tournée. Il peut déposer des composants à différents postes, récupérer des bacs vides, puis rapporter des pièces ou des produits vers une zone de stockage. Comme le laitier qui faisait autrefois sa tournée de livraison, le robot revient à intervalles prévisibles.
Cette organisation se distingue d’un transport à la demande, où chaque besoin déclenche un déplacement spécifique. Elle vise à regrouper les mouvements et à rendre les approvisionnements plus réguliers. Un passage toutes les vingt minutes, par exemple, peut suffire à alimenter plusieurs postes, là où des livraisons ponctuelles provoqueraient une succession de trajets parfois urgents et mal coordonnés.
Le robot mobile suit un itinéraire défini ou adapte son parcours en fonction de son environnement. Selon le modèle, il peut transporter des étagères, tirer un chariot, déplacer des bacs ou se positionner devant un équipement pour échanger une charge. Il détecte les obstacles et s’arrête si une personne ou un objet bloque sa route. Il ne supprime donc pas la circulation dans l’usine : il la rend plus prévisible et plus facile à piloter.
Pourquoi automatiser ces flux ?
Dans de nombreux ateliers, l’approvisionnement est assuré par des opérateurs qui alternent manutention, conduite d’engins et autres tâches. Cette organisation peut fonctionner, mais elle devient fragile lorsque les volumes augmentent, que les références se multiplient ou que les demandes changent fréquemment. Les déplacements prennent alors une place importante dans le temps de travail, sans créer directement de valeur pour le produit.
Une tournée régulière apporte d’abord de la stabilité. Les équipes savent à quel moment les fournitures doivent arriver et peuvent organiser leur travail autour de cette cadence. Les ruptures sont moins susceptibles de devenir des urgences, tandis que les stocks au poste peuvent être réduits si les réapprovisionnements sont fiables. Le bénéfice ne vient donc pas uniquement de la vitesse du robot, mais de la qualité de l’organisation qu’il rend possible.
L’automatisation peut aussi limiter certaines manutentions répétitives et réduire la circulation de chariots conduits manuellement. C’est un enjeu de sécurité autant que de productivité. Toutefois, un robot ne rend pas automatiquement un atelier plus sûr : il faut définir des voies adaptées, maîtriser les croisements et former les équipes à ses règles de circulation. Une machine qui roule au milieu d’un flux mal organisé ne fait qu’ajouter un nouvel acteur à la pagaille.
Un exemple concret dans un atelier
Imaginons un site d’assemblage qui approvisionne huit postes depuis une zone de préparation située à l’autre bout du bâtiment. Avant le changement, un opérateur réalise des trajets au fil des demandes. Il doit parfois partir en urgence lorsqu’un poste manque d’une pièce. Les chariots se croisent dans les allées, et les bacs vides s’accumulent près des lignes faute de retour organisé.
L’entreprise met en place une boucle desservant les huit postes toutes les vingt minutes. Un robot tracte plusieurs petits chariots : chacun transporte les bacs pleins nécessaires et reprend les contenants vides lors du passage suivant. Les quantités sont définies à partir de la consommation réelle, et les emplacements de dépôt sont matérialisés au sol. Les demandes exceptionnelles restent possibles, mais elles ne constituent plus le fonctionnement courant.
Dans cet exemple, les résultats doivent être évalués sur des données observées avant et après la mise en place. On peut suivre la part du temps consacrée aux déplacements, le nombre de ruptures, le volume de stocks au bord des postes et le temps d’attente des équipes. Une baisse de 20 % des déplacements de manutention pourrait, par exemple, être intéressante, mais seulement si elle s’accompagne d’un approvisionnement plus fiable et ne déplace pas le problème vers une autre zone.
La leçon est importante : le robot n’a pas « deviné » les bons itinéraires. L’entreprise a d’abord clarifié les besoins, regroupé les livraisons et défini une règle de retour des bacs. La technologie a ensuite exécuté cette organisation avec régularité.
Concevoir la boucle avant de choisir le robot
La première étape consiste à cartographier les flux : d’où partent les pièces, où sont-elles consommées, à quelle fréquence et en quelles quantités ? Il faut également repérer les flux retour, les périodes de pointe et les contraintes propres aux produits. Un composant fragile, une pièce volumineuse et un bac vide n’imposent pas les mêmes conditions de transport.
Les observations sur le terrain sont souvent plus instructives que les plans théoriques. Un détour emprunté chaque matin pour éviter une zone encombrée, une porte régulièrement bloquée ou un passage trop étroit peuvent compromettre une boucle conçue sur papier. Il faut donc associer les opérateurs, les responsables de production et les équipes de maintenance à l’analyse. Ceux qui vivent le flux connaissent souvent les exceptions que les tableaux ne montrent pas.
Avant de choisir le matériel, l’entreprise doit préciser les caractéristiques attendues :
- La charge maximale, le type de chariot et les dimensions des contenants.
- La distance à parcourir et la fréquence des tournées.
- Les pentes, les seuils, les portes et la largeur des allées.
- Les règles de priorité aux intersections et les zones réservées aux personnes.
- Le mode de recharge et les périodes pendant lesquelles le robot peut être indisponible.
- Les besoins de traçabilité et les liens éventuels avec les outils de production.
Le bon choix n’est pas nécessairement le robot le plus rapide. Un modèle trop sophistiqué peut coûter cher sans répondre à un besoin réel. À l’inverse, une capacité de transport insuffisante risque de multiplier les tournées et de saturer le circuit. Il faut comparer les solutions à partir du débit demandé, des contraintes du site et du coût total de fonctionnement, entretien et adaptation compris.
Cadence, stocks et équilibre des flux
La fréquence de passage est un réglage déterminant. Une tournée trop espacée peut entraîner des manques au poste. Une tournée trop fréquente encombre les allées, augmente les mouvements et peut livrer plus de pièces que les équipes ne peuvent en consommer. La bonne cadence dépend du rythme de production, de la taille des contenants et de la variabilité de la demande.
Pour l’estimer, on peut commencer par mesurer la consommation moyenne d’un poste sur une période donnée, puis prévoir une marge adaptée aux variations. Si une ligne utilise six bacs par heure et que le robot passe toutes les trente minutes, il faut vérifier que la capacité livrée couvre la consommation attendue jusqu’au passage suivant, sans remplir inutilement l’espace disponible. Une marge de sécurité excessive peut rapidement transformer le bord de ligne en entrepôt miniature.
La tournée doit aussi être équilibrée. Si un poste consomme beaucoup plus que les autres, une boucle unique risque de ne pas convenir. Plusieurs circuits, des passages différenciés ou une livraison complémentaire peuvent être plus efficaces. Il est préférable de rendre visible cette contrainte plutôt que d’imposer un parcours uniforme à des besoins qui ne le sont pas.
Faire cohabiter robots et équipes
La circulation partagée est l’un des points les plus sensibles. Le robot doit être visible, prévisible et compréhensible pour les personnes qui travaillent autour de lui. Les règles de priorité doivent être connues, les traversées identifiées et les zones de dépôt dégagées. La vitesse maximale n’est pas le seul critère de sécurité : la capacité à ralentir, s’arrêter et reprendre sa route sans surprendre les équipes compte tout autant.
La formation ne doit pas se limiter à expliquer comment démarrer la machine. Les opérateurs doivent savoir comment signaler un incident, libérer un passage, charger correctement les supports et réagir en cas d’arrêt. Il faut également prévoir qui intervient lorsqu’un bac manque, qu’une porte reste fermée ou que le robot ne peut pas accéder à une station.
Cette évolution transforme le travail davantage qu’elle ne le fait disparaître. Les tâches pénibles de transport peuvent diminuer, tandis que prennent de l’importance la préparation des commandes, la surveillance des flux et le traitement des exceptions. La réussite dépend donc aussi de la manière dont les équipes sont associées au projet. Un robot accepté et bien intégré vaut mieux qu’une flotte impressionnante que chacun cherche à contourner.
Mesurer les résultats sans se laisser séduire par la machine
Un projet de robotisation doit être jugé sur ses effets opérationnels. Avant le déploiement, il est utile d’établir une situation de référence. Après la mise en service, les mêmes indicateurs permettent de vérifier si la performance a réellement progressé :
- Le nombre de ruptures d’approvisionnement aux postes.
- Le temps consacré aux déplacements de manutention.
- Le respect des horaires de passage et la disponibilité des robots.
- Les quantités stockées au bord des lignes.
- Le nombre d’arrêts, de blocages et de demandes d’intervention.
- Les incidents de circulation et les retours des équipes.
Il faut interpréter ces chiffres ensemble. Une baisse du stock est encourageante, mais elle ne l’est plus si les ruptures augmentent. Un robot très disponible n’apporte pas grand-chose s’il transporte régulièrement des bacs à moitié vides. Et un gain de temps apparent peut masquer une charge supplémentaire pour les équipes chargées de préparer les livraisons.
Le calcul économique doit lui aussi rester complet. Au prix du robot s’ajoutent l’aménagement des voies, les interfaces nécessaires, la maintenance, la formation et le temps consacré à l’intégration. En contrepartie, il faut comptabiliser les gains mesurables : temps libéré, réduction des ruptures, amélioration de la régularité ou baisse de certaines manutentions. Un retour sur investissement crédible repose sur des hypothèses explicites, pas sur la promesse d’une automatisation qui ferait tout, toute seule.
Déployer progressivement et corriger le parcours
Le plus prudent est de commencer par une boucle limitée, sur une zone où les flux sont assez réguliers et les bénéfices faciles à mesurer. Une phase d’essai permet de vérifier les temps de parcours, les points de croisement, les règles de chargement et les réactions des équipes. Il est souvent plus utile de corriger trois détails de circulation que d’ajouter immédiatement un second robot.
Après le lancement, les premières semaines doivent être consacrées à l’observation. Les arrêts récurrents révèlent parfois un problème d’aménagement plutôt qu’un défaut de la machine. Une station trop éloignée, un emplacement de dépôt mal choisi ou des livraisons mal préparées peuvent pénaliser toute la boucle. Les données de circulation aident à repérer ces irritants, mais les échanges avec les utilisateurs restent indispensables pour en comprendre la cause.
Le milkrun robotisé n’est donc ni une recette universelle ni un simple achat de matériel. C’est une manière de synchroniser les besoins des postes avec les capacités d’approvisionnement. Bien conçu, il réduit les trajets inutiles, améliore la régularité et rend les flux plus lisibles. Et sa vraie réussite se mesure peut-être à un signe discret : les équipes cessent de penser au transport parce que les bonnes pièces arrivent simplement au bon endroit, au bon moment.